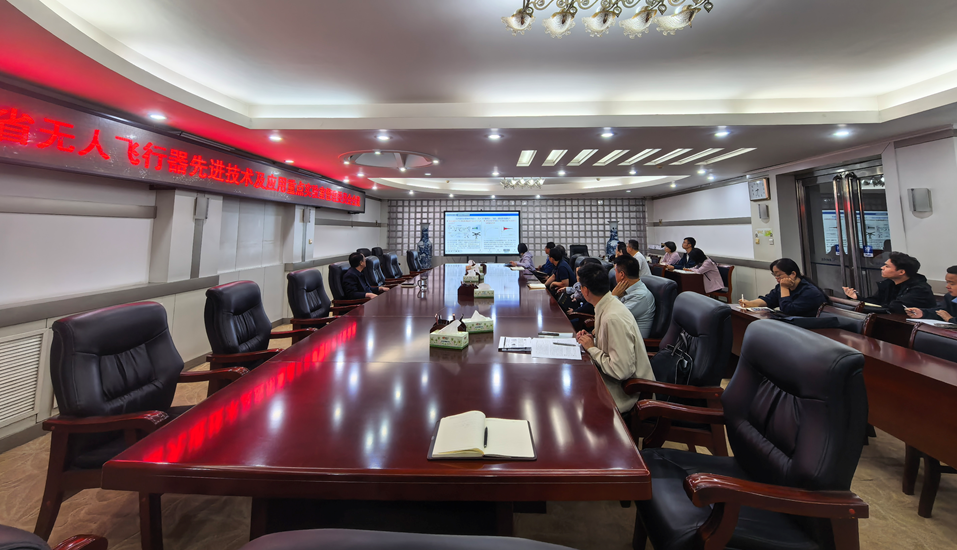
会议现场
10月16日,河南省无人飞行器先进技术及应用重点实验室第一次工作会议在学校行政楼二楼会议室召开。校长、实验室主任沈记全主持会议,实验室各研究方向负责人、科研骨干参加会议。
会上,实验室四个研究方向负责人依次作专题汇报,围绕各自研究领域,系统阐述核心研究内容、实施方案、预期目标成效及平台支撑条件。无人飞行器桨叶、飞控与感知关键技术方向,聚焦复杂低空环境下无人飞行器高可靠、低噪声、高效率、强适应性运行难题,重点开展桨叶气动外形优化与轻量化结构设计、强扰动条件下自主飞行姿态稳定与安全容错控制、多源传感信息融合与复杂地形场景感知研究,旨在攻克低空强干扰带来的飞行失稳、环境感知不准等瓶颈,全面提升无人飞行器在复杂低空环境中的飞行安全性、环境适应性、任务执行能力与工程应用可靠性。无人飞行器用高能量密度电池系统方向,针对现有动力电池能量密度不足、续航时间短、大倍率放电稳定性差等痛点,面向无人飞行器动力系统长航时、高功率安全应用需求,开展高比能硅碳负极稳定化结构设计、固态锂电池多尺度协同设计、动力电池状态感知与安全管理研究,目标构建能量密度达500Wh/kg的硅基LIBs和LMBs电池体系,推动相关技术产业化落地,破解无人机续航短板。精准农业航空植保方向,立足太行山区域农田植保、作物监测、林草生态管护等应用场景,针对施药雾滴漂移、作业参数适配性不足、生态监测智能化程度不高等问题,开展飞行姿态对农药沉积与漂移的耦合规律、高光谱-LiDAR多源遥感监测、植保无人机变量作业决策研究,搭建太行山林业生态系统智慧管理平台与决策系统,赋能农林生态精细化管护。警用无人机研发及应用方向,围绕警用无人机任务载荷适配性弱、多机集群协同智能水平不高、空地警力信息互通不畅等行业痛点,开展多任务警用特种飞行器总体构型优化、空地协同警用无人机集群智能感知与自主作业、警用无人机执法安全管控与本地化适航评估研究,实现整机与载荷一体化快速匹配,满足多场景载荷快速换装实战需求,形成成套警用无人机技术规范,支撑低空执法管控能力提升。
沈记全逐一进行点评指导,并结合学校航空与低空经济办学特色、重点实验室建设任务及目标,对实验室进一步凝练研究方向、聚焦研究内容、优化技术路线等提出针对性意见,就实验室下一阶段建设工作提出四点明确要求。一是坚持前瞻布局,突出研究的先进性与前沿性。实验室研究方向和研究内容要紧跟国内外无人飞行器技术发展趋势,紧密对接国家、河南省低空经济发展战略需求,瞄准行业关键技术瓶颈,开展基础性、前瞻性研究,力争引领行业与技术发展方向,打造特色鲜明的省级科研创新平台。二是坚持聚焦攻关,科学设定阶段目标。持续凝练研究方向,短期集中锁定2—3个核心关键问题聚力攻坚,在取得阶段性标志性成果的基础上稳步拓展研究领域,防止研究内容泛化、方向分散。三是坚持资源统筹,健全统一管理体系。加大校内跨学院、跨单位资源整合力度,统筹汇聚各相关单位科研人力、实验设备、测试平台等创新要素,打通资源共享壁垒,构建统一高效的实验室管理系统,实现人、财、物一体化协同管理,提升科研平台使用效能。四是坚持条件保障,夯实平台运行根基。持续强化实验室条件保障建设,积极谋划各级科研项目申报,多方争取财政资金、横向科研项目等经费支持,完善科研硬件配套,保障实验室科研试验、测试验证、人才引育等各项工作有序稳定运行。
与会人员围绕汇报内容深入交流研讨,共同谋划实验室建设重点,研究优化建设举措。会议明确,实验室要进一步压紧压实建设责任,持续优化管理运行机制,不断提升原始创新与技术攻关能力,力争产出高水平科研成果,助力河南省低空经济产业高质量发展,为学校学科建设提质、省级科研平台培优赋能增效。
责任编辑:谷 蓉
编 审:刘志坚


